
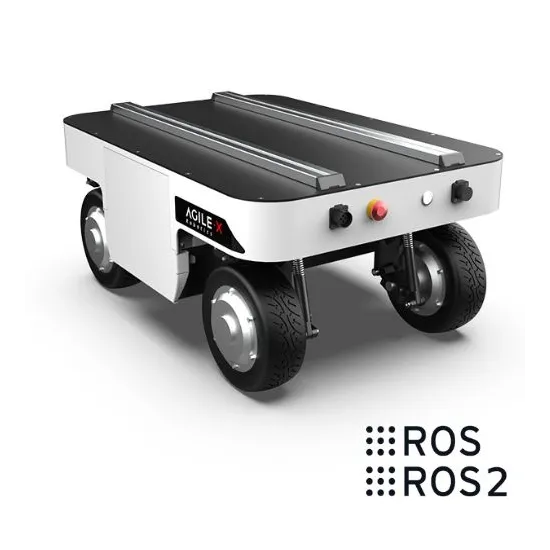
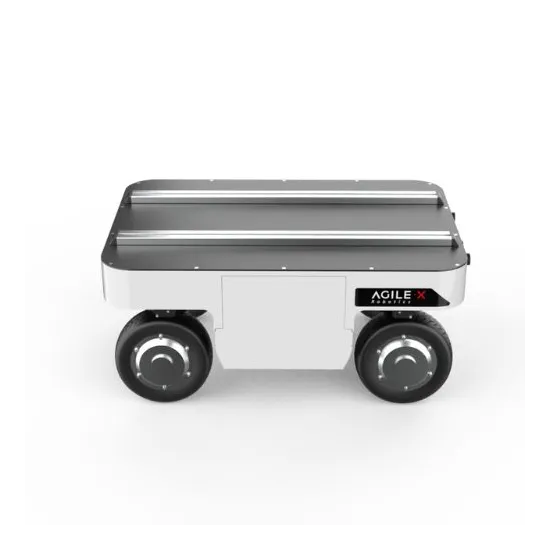
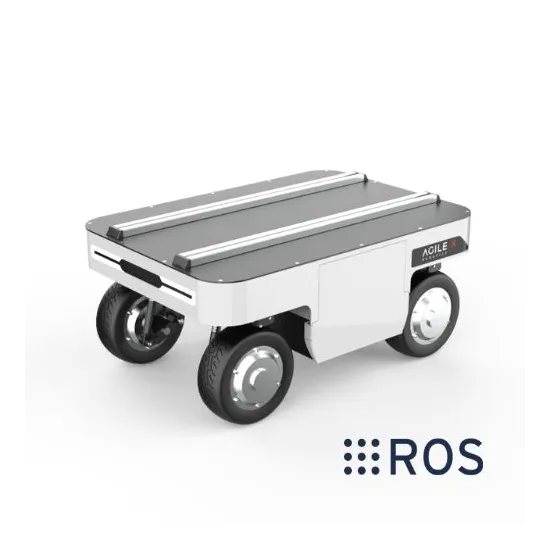
Der Ranger Mini 3.0 ist das neuste Modell der omnidirektionalen Drive-by-Wire-Plattform mit vier unabhängig gelenkten und angetriebenen Rädern. Diese Bauweise ermöglicht Richtungswechsel ohne komplexe Manöver und präzises Positionieren auf engstem Raum – ideal für Labore, Werkstätten, Lager und Industrieumgebungen mit begrenztem Platzangebot.
Die Plattform bietet vier Fahrmodi, Drehen auf der Stelle, Querfahrt, Diagonalfahrt und Doppel-Ackermann-Lenkung, sowie einen Wenderadius von null. Mit bis zu 120 kg Zuladung, T-Slot-Aluminiumschienen, hot-swap-fähigem Wechselakku und Schutzart IP54 eignet sich der Ranger Mini 3.0 als Basis für autonome mobile Roboter, mobile Manipulatoren, Transport- und Logistiklösungen sowie Inspektions- und Datenerfassungssysteme.
13.100,00 €15.589,00 € exkl. MwSt. zzgl. Versand exkl. MwSt.inkl. MwSt.
Im Zulauf


Bitte fülle das Formular aus, das Technische Datenblatt wird dir anschließend per E-Mail zugeschickt.
| Fahrwerkstyp | Omnidirektional, 4 unabhängig gelenkte/angetriebene Räder |
| Abmessungen (L × B × H) | 720 × 500 × 345 mm |
| Radstand | 494 mm |
| Spurweite | 364 mm |
| Gewicht | ca. 75–95 kg |
| Max. Zuladung | 120 kg |
| Max. Geschwindigkeit | 7,2 km/h (2 m/s) |
| Bodenfreiheit | 105 mm |
| Min. Wenderadius | 0 mm Drehung auf der Stelle |
| Steigfähigkeit | 15° mit Last |
| Max. Reichweite | 35 km |
| Akkulaufzeit | bis zu 6–8 h |
| Ladezeit | 1,5 Stunden |
| Akku | 48 V / 24 Ah LiFePO4, hot-swap-fähig |
| Antrieb | 4 × 100 W Lenkung + 4 × 350 W Fahren |
| Federung | Schwingarmaufhängung, alle 4 Räder unabhängig |
| Betriebstemperatur | -20 °C bis 45 °C |
| Schutzart | IP54 |
| Schnittstellen | CAN, T-Slot-Aluminiumschienen |
| Software | ROS, ROS 2, Python, Gazebo |
| CE-Kennzeichnung | ja |